THƯ VIỆN / 46 Từ nền tảng đến học sâu
Một bản đồ
của thị giác.
Mỗi chương là một câu hỏi nhỏ về cách máy nhìn. Đọc lý thuyết, xem công thức, rồi thử trực tiếp ở mọi chương — theo thứ tự hoặc nhảy thẳng đến điều bạn cần.
Nền tảng
Ảnh là gì, ánh sáng và phép tích chập.
 01
Ảnh số & không gian màu
Pixel, kênh màu và ba cách biểu diễn cùng một tấm ảnh.
 02
Biểu đồ tần suất & cân bằng tương phản
Nhìn phân bố sáng tối trước khi sửa ảnh, và hiểu vì sao CLAHE tốt hơn cân bằng toàn cục.
 03
Tích chập & bộ lọc không gian
Một kernel nhỏ trượt khắp ảnh: nền tảng của làm mờ, làm nét và phát hiện cấu trúc.
Tách cấu trúc
Biên, vùng, hình dạng và vật thể.
 04
Phát hiện biên
Biên là nơi cường độ sáng thay đổi nhanh. Sobel đo, Canny lọc và nối thành đường.
 05
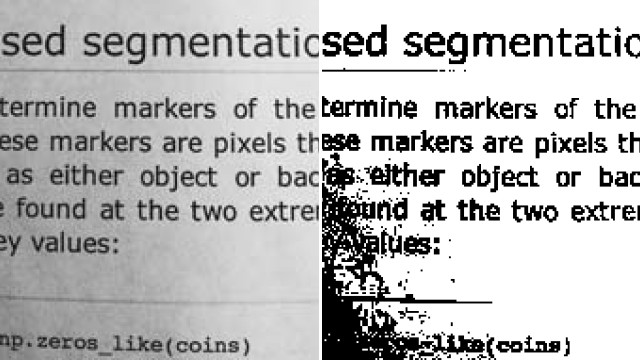
Ngưỡng hoá
Biến ảnh xám thành mặt nạ nhị phân — và học khi nào Otsu thất bại.
 06
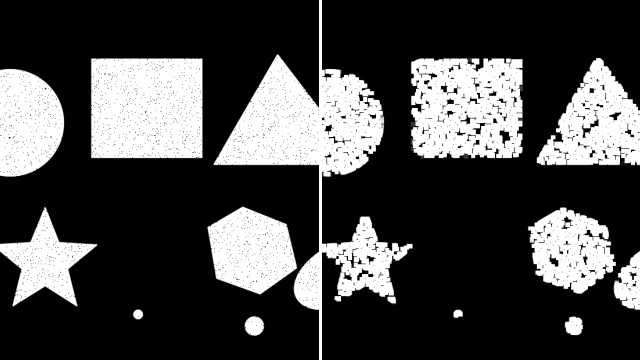
Hình thái học
Erode, dilate và những phép toán biến mặt nạ nhiễu thành vật thể sạch.
 07
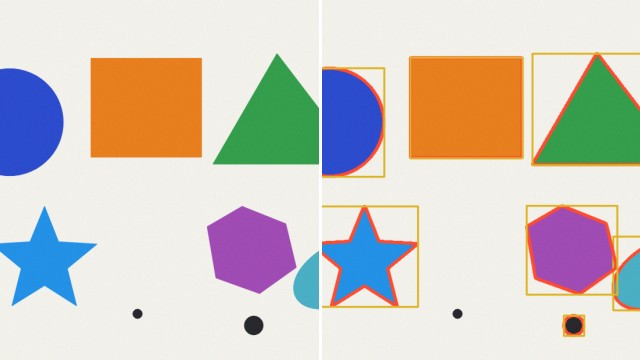
Đường bao & hình dạng
Từ mặt nạ đến vật thể: diện tích, chu vi, khung bao và xấp xỉ đa giác.
Hình học & chuyển động
Tìm mẫu, khớp đặc trưng, luồng quang học và homography.
 08
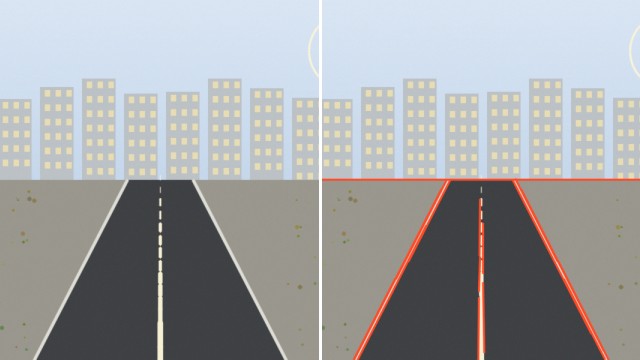
Biến đổi Hough
Biến bài toán tìm đường thành bài toán tìm đỉnh trong không gian tham số.
 09
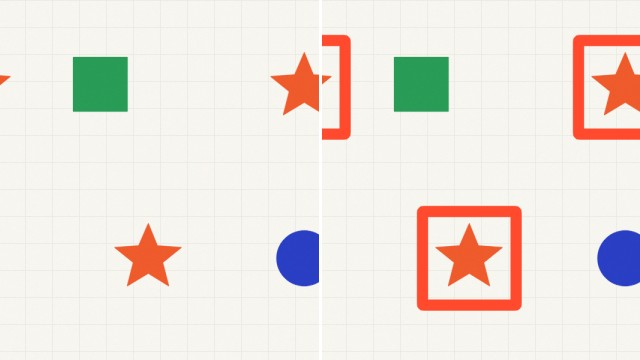
Khớp mẫu
Trượt một mẫu nhỏ khắp ảnh để tìm nơi giống nhất — nhanh, nhưng rất kén tỉ lệ và góc xoay.
 10
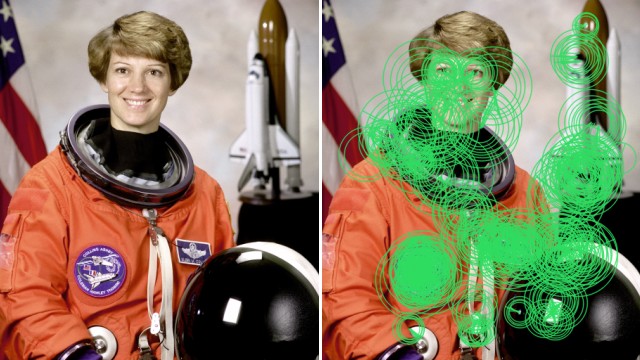
Đặc trưng cục bộ & khớp đặc trưng
Tìm điểm đáng nhớ, mô tả vùng quanh nó, rồi ghép hai ảnh bằng ratio test và RANSAC.
 11
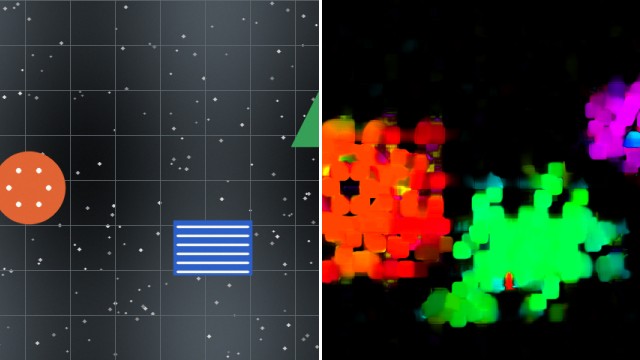
Luồng quang học
Theo dõi chuyển động biểu kiến giữa hai khung hình: điểm nào đi đâu, nhanh hay chậm.
 12
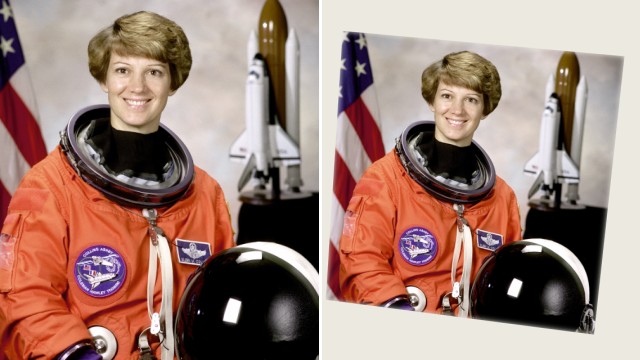
Homography & hình học epipolar
Bốn cặp điểm đủ để mô tả một mặt phẳng; essential matrix mô tả chuyển động camera.
Ứng dụng
XGBoost, tracking, optical flow, SLAM, video transformer, segmentation và detection hiện đại.
 13
Haar cascade & phát hiện khuôn mặt
Một bộ phát hiện cổ điển: ảnh tích phân, đặc trưng Haar-like, AdaBoost và cascade nhiều tầng.
 14
XGBoost cho đặc trưng ảnh
Biến contour thành vector hình học rồi để XGBoost học ranh giới quyết định.
15
ByteTrack
Tracking-by-detection: ghép box confidence cao trước, dùng box thấp để cứu track bị che.
16
BoT-SORT
ByteTrack cộng bù chuyển động camera và appearance để giữ ID khi camera rung.
17
OC-SORT
Observation-centric: dùng quan sát thật để cập nhật vận tốc, chống trôi khi bị che.
18
RAFT
Recurrent All-Pairs Field Transforms: cost volume toàn ảnh và cập nhật flow lặp.
19
GMFlow
Global matching bằng transformer: tìm điểm tương ứng trên toàn ảnh thay vì cửa sổ nhỏ.
20
FlowFormer
Transformer trên cost volume: học ngữ cảnh và occlusion cho flow dày đặc.
21
ORB-SLAM3
SLAM feature-based đa bản đồ: ORB, local BA, relocalization và loop closure.
22
VINS-Mono
Camera monocular + IMU trong sliding-window optimization, drift thấp hơn SLAM thuần thị giác.
23
DROID-SLAM
Dense flow + differentiable bundle adjustment, bền hơn ở vùng ít texture.
24
TimeSformer
Divided space-time attention: tách attention không gian và thời gian cho video.
25
VideoMAE
Masked video autoencoding: che một phần clip rồi buộc mô hình khôi phục.
26
Video Swin Transformer
Cửa sổ 3D dịch chuyển: cân bằng độ chính xác và chi phí cho video.
27
SAM 2
Promptable video segmentation: box/click để tách vật thể và lan mask qua frame.
28
Mask2Former
Universal segmentation: masked attention và Hungarian matching cho mask + lớp.
29
DETR
Detection như set prediction: object query + Hungarian, không cần NMS.
30
RT-DETR
DETR realtime: encoder hiệu quả và IoU-aware query selection.
31
YOLO hiện đại
YOLOv8 → v11: single-stage, anchor-free, tối ưu tốc độ và độ chính xác.
Tần số & tỉ lệ
Fourier, nén JPEG và kim tự tháp ảnh.
 32
Miền tần số & biến đổi Fourier
Nhìn ảnh như tổng của các sóng sin để hiểu lọc, làm mờ, ảnh lai và aliasing.
 33
Nén ảnh JPEG & biến đổi DCT
Vì sao ảnh vài megapixel nén còn vài trăm KB mà mắt gần như không nhận ra.
 34
Kim tự tháp ảnh & trộn ảnh đa tầng
Xếp ảnh thành nhiều tầng độ phân giải để tìm kiếm thô → tinh và trộn ảnh không lộ đường nối.
Camera & nhiều góc nhìn
Góc Harris, RANSAC ghép toàn cảnh, mô hình camera và stereo.
 35
Điểm góc Harris & Shi–Tomasi
Tìm những điểm dễ nhận lại nhất trên ảnh bằng ma trận cấu trúc và hai trị riêng của nó.
 36
RANSAC & ghép ảnh toàn cảnh
Khớp điểm đặc trưng, loại điểm sai bằng RANSAC rồi uốn hai ảnh vào chung một khung.
 37
Mô hình camera lỗ kim & hiệu chỉnh
Từ điểm 3D tới pixel: tiêu cự, ma trận nội K, tư thế [R|t], méo ống kính và cách đo chúng bằng bàn cờ.
 38
Stereo & bản đồ độ sâu
Hai ảnh từ hai vị trí: hình học epipolar thu hẹp việc tìm kiếm, độ lệch cho ra độ sâu.
Nhận dạng & học sâu
Học máy, túi từ thị giác, HOG, phân đoạn, CNN, chuyển phong cách, GAN và dữ liệu.
 39
Học máy cho thị giác: kNN, SVM & quá khớp
Đặc trưng vào, nhãn ra: bốn bộ phân loại kinh điển và cách biết mô hình có thật sự tổng quát hoá.
 40
Túi từ thị giác & nhận dạng cảnh
Gom đặc trưng cục bộ thành “từ vựng”, đếm số lần xuất hiện và so ảnh như so văn bản.
 41
HOG, cửa sổ trượt & phát hiện vật thể
Biến phát hiện thành phân loại: trượt cửa sổ, mô tả bằng HOG, chấm điểm bằng SVM tuyến tính, rồi khử trùng lặp.
 42
Phân đoạn ảnh: k-means, mean shift, watershed, GrabCut
Chia ảnh thành các vùng mạch lạc bằng gom cụm, tìm đỉnh mật độ, ngập nước từ marker và cắt đồ thị.
 43
Mạng nơ-ron tích chập (CNN) từ bên trong
Từ nơ-ron đơn lẻ tới ResNet: tích chập chia sẻ trọng số, ReLU, pooling và lan truyền ngược học bộ lọc từ dữ liệu.
 44
Chuyển phong cách & thống kê texture
Phong cách là thống kê không phụ thuộc vị trí; nội dung là bố cục đặc trưng tầng sâu.
 45
Mạng sinh đối kháng (GAN)
Hai mạng chơi trò mèo vờn chuột: một bên làm giả, một bên bắt giả, cho tới khi giả như thật.
 46
Dữ liệu lớn, gán nhãn & thuộc tính
Khi có đủ nhiều ảnh, "tra cứu" láng giềng gần nhất có thể thay cho suy luận phức tạp — nếu nhãn đủ tốt.
Không tìm thấy chương phù hợp.
Thử một từ khoá khác hoặc xoá bộ lọc. Có thể ý bạn đang nằm ở một chặng khác.
Nếu mới bắt đầu, đọc từ 01 đến 06 để xây nền tảng. Nếu đã quen OpenCV, nhảy đến 10–12 để xem khớp đặc trưng, luồng quang học và homography.
Bắt đầu từ chương 01