Chuyện gì đang xảy ra?
Contour không giống biên pixel. Biên là tập hợp pixel có gradient mạnh; contour là đường cong khép kín bao quanh một vùng foreground. Vì vậy contour thường được tìm từ một mặt nạ nhị phân đã được làm sạch, không phải trực tiếp từ ảnh màu.
OpenCV cung cấp nhiều chế độ truy xuất. RETR_EXTERNAL chỉ lấy đường bao ngoài cùng — phù hợp khi đếm vật thể. RETR_TREE giữ cả quan hệ cha–con, cần khi có lỗ hổng bên trong. Mỗi contour là một mảng điểm; thứ tự điểm phụ thuộc chiều quét, nhưng diện tích có dấu sẽ cho biết hướng.
Từ contour, ta tính được những đặc trưng rất hữu ích: diện tích, chu vi, bounding box, minimum area rectangle, độ tròn, số đỉnh sau xấp xỉ. Với bài toán biển số, ta thường lọc contour theo tỉ lệ khung, diện tích và vị trí; với bài toán đếm hạt, ta lọc theo diện tích và độ tròn.
Xấp xỉ đa giác Douglas–Peucker thay một đường bao nhiều điểm bằng ít đỉnh hơn. Nó hữu ích để nhận dạng hình đơn giản (tam giác, chữ nhật) và giảm nhiễu. Đừng lạm dụng: xấp xỉ quá mạnh có thể biến một biển số thành hình chữ nhật và làm mất chi tiết.
Thuật toán không “hiểu” ảnh. Nó chỉ tìm một cách biến đổi có thể kiểm tra được.
Viết lại bằng toán.
Không cần thuộc lòng. Hãy đọc công thức như một câu mô tả: đại lượng nào được cộng, cái gì bị chuẩn hoá, và điều kiện nào khiến nó thất bại.
Diện tích contour
- (xi, yi): các đỉnh của contour
- Công thức Green; OpenCV dùng phiên bản rời rạc
cv2.contourArea trả về diện tích có dấu; lấy trị tuyệt đối khi so sánh.
Độ tròn
- A: diện tích
- P: chu vi
- C = 1 với hình tròn lý tưởng
Độ tròn là một đặc trưng đơn giản để loại contour dài, méo.
Xấp xỉ Douglas–Peucker
- ε: dung sai xấp xỉ
- ε lớn: ít đỉnh hơn, mất chi tiết
OpenCV: <code>cv2.approxPolyDP(c, epsilon, True)</code>.
Luồng xử lý bằng lời.
-
01
Tạo mặt nạ
Threshold hoặc Canny, sau đó morphology để nối và dọn nhiễu.
-
02
Tìm contour
Dùng
RETR_EXTERNALnếu chỉ cần vật thể ngoài;RETR_TREEnếu cần lỗ hổng. -
03
Lọc theo diện tích
Bỏ contour quá nhỏ; giữ contour có diện tích nằm trong khoảng hợp lý của bài toán.
-
04
Tính đặc trưng
Diện tích, chu vi, bounding box, độ tròn, số đỉnh xấp xỉ.
-
05
Vẽ và kiểm tra
Vẽ contour, bounding box và nhãn lên ảnh gốc; kiểm tra vật thể bị bỏ sót hoặc gộp.
Núm vặn và cạm bẫy.
| Tham số | Ý nghĩa | Khoảng |
|---|---|---|
source | Tạo mask bằng Otsu hay Canny. | otsu / canny |
min_area | Diện tích tối thiểu để giữ contour. | 10…8000 px² |
eps | Dung sai xấp xỉ đa giác, tính theo % chu vi. | 0…8% |
labels | Hiển thị diện tích trên từng contour. | true / false |
! Cạm bẫy thường gặp
- Tìm contour trực tiếp trên ảnh màu sẽ nhận nhiều contour rác; hãy tạo mask trước.
- Diện tích contour bị ảnh hưởng bởi nhiễu và lỗ hổng; morphology giúp ổn định.
- RETR_EXTERNAL bỏ qua vật thể nằm trong lỗ hổng của vật thể khác.
- Xấp xỉ quá mạnh làm mất đặc trưng hình dạng cần phân loại.
Mã nguồn tối giản, không phải giả mã.
import cv2
import numpy as np

img = cv2.imread("shapes.jpg")
gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)

# Vật thể tối trên nền sáng -> đảo Otsu
_, mask = cv2.threshold(gray, 0, 255, cv2.THRESH_BINARY_INV + cv2.THRESH_OTSU)
mask = cv2.morphologyEx(mask, cv2.MORPH_CLOSE, np.ones((5, 5), np.uint8))

contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

for c in contours:
    area = cv2.contourArea(c)
    if area < 400:
        continue
    peri = cv2.arcLength(c, True)
    approx = cv2.approxPolyDP(c, 0.02 * peri, True)
    x, y, w, h = cv2.boundingRect(c)
    cv2.drawContours(img, [approx], -1, (0, 255, 0), 2)
    cv2.rectangle(img, (x, y), (x + w, y + h), (0, 0, 255), 2)
Điều chỉnh tham số.
Chọn ảnh mẫu hoặc tải ảnh của bạn lên, chỉnh tham số, rồi chạy. Kết quả, các bước trung gian và nhật ký được cập nhật ngay tại đây.
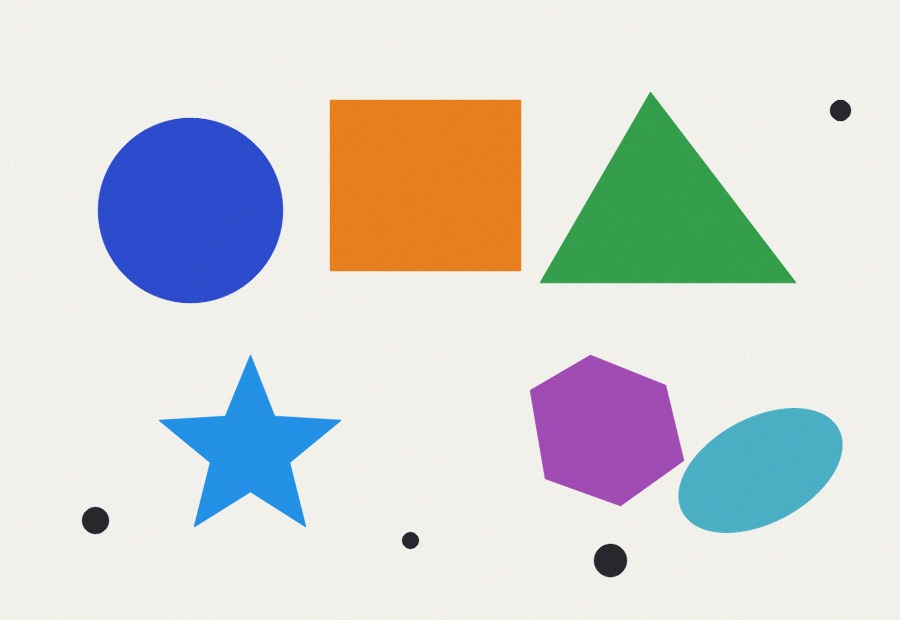
$ bài thử chưa chạy
$ chọn ảnh và bấm “Chạy thử”
Dùng nó ở đâu?
Đếm vật thể, đo kích thước, phát hiện biển số.
Lọc hình dạng: chữ nhật, tròn, tam giác.
Tìm vùng quan tâm (ROI) trước khi OCR hoặc phân loại.