Chuyện gì đang xảy ra?
Nếu một vùng ảnh phẳng, pixel bên cạnh gần như bằng pixel hiện tại, đạo hàm xấp xỉ 0. Nếu đi từ nền sáng sang vật thể tối, đạo hàm tăng vọt. Vì vậy biên có thể được tìm bằng cách tính gradient theo hai hướng x và y, rồi lấy độ lớn.
Sobel là bộ lọc gradient kèm làm mờ nhẹ. Nó nhanh và ổn định, nhưng trả về biên dày (mỗi cạnh có thể thành hai dải). Laplacian là đạo hàm bậc hai, nhạy với thay đổi đột ngột hơn, nhưng cũng nhạy với nhiễu gấp đôi. Vì vậy Laplacian thường chỉ dùng sau khi đã làm mờ.
Canny là một luồng xử lý hoàn chỉnh: làm mờ Gaussian, tính gradient, loại pixel không phải cực đại địa phương (non-maximum suppression), rồi dùng hai ngưỡng để nối biên mạnh với biên yếu (hysteresis). Kết quả là đường biên mảnh, liên tục hơn nhiều so với ngưỡng gradient đơn thuần.
Hai ngưỡng Canny nên có tỉ lệ khoảng 2:1 hoặc 3:1. Ngưỡng thấp quá giữ lại noise; ngưỡng cao quá làm đứt biên. Trong thực tế, hãy chỉnh trên chính ảnh và điều kiện ánh sáng của bài toán, đừng dùng một cặp số cho mọi camera.
Thuật toán không “hiểu” ảnh. Nó chỉ tìm một cách biến đổi có thể kiểm tra được.
Viết lại bằng toán.
Không cần thuộc lòng. Hãy đọc công thức như một câu mô tả: đại lượng nào được cộng, cái gì bị chuẩn hoá, và điều kiện nào khiến nó thất bại.
Gradient và độ lớn
- Gx: đạo hàm theo x (biên dọc)
- Gy: đạo hàm theo y (biên ngang)
Hướng gradient là hướng thay đổi sáng mạnh nhất; nó vuông góc với biên.
Kernel Sobel 3×3
- Kernel Gx nhấn mạnh thay đổi ngang
- Kernel Gy nhấn mạnh thay đổi dọc
Sobel kết hợp đạo hàm và làm mờ nhẹ theo hướng vuông góc.
Canny: hai ngưỡng
- Biên mạnh được giữ
- Biên yếu chỉ giữ nếu nối với biên mạnh
Hysteresis giúp đường biên liên tục mà không kéo theo toàn bộ noise.
Luồng xử lý bằng lời.
-
01
Làm mờ
Gaussian nhỏ (3×3 hoặc 5×5) để giảm noise trước khi lấy đạo hàm.
-
02
Tính gradient
Sobel theo x và y; độ lớn cho biết “mạnh hay yếu”, hướng cho biết biên quay về đâu.
-
03
Non-maximum suppression
Giữ lại pixel là cực đại theo hướng gradient; các pixel cùng một sườn dốc bị loại.
-
04
Hysteresis
Dùng ngưỡng cao để tìm biên chắc chắn, ngưỡng thấp để nối các đoạn yếu gần đó.
-
05
Kiểm tra overlay
Chồng biên lên ảnh gốc để phát hiện biên giả do texture, bóng đổ hoặc nhiễu.
Núm vặn và cạm bẫy.
| Tham số | Ý nghĩa | Khoảng |
|---|---|---|
method | Canny, Sobel magnitude hoặc Laplacian. | canny / sobel / laplacian |
low | Ngưỡng dưới của Canny (hoặc ngưỡng hiển thị cho Sobel). | 0…255 |
high | Ngưỡng trên của Canny; nên lớn hơn low. | 0…255 |
ksize | Kích thước kernel đạo hàm. | 1 / 3 / 5 / 7 |
blur | Gaussian làm mờ trước khi tính gradient. | 1…15, lẻ |
! Cạm bẫy thường gặp
- Tăng ngưỡng Canny để “sạch” có thể làm đứt biên của vật thể mờ.
- Chạy Canny trên ảnh màu: OpenCV sẽ tự chuyển xám, nhưng đừng giả định nó dùng kênh nào.
- Blur quá mạnh làm biên yếu biến mất; blur quá yếu giữ noise.
- Biên không phải vật thể: texture, bóng đổ và mép bàn đều tạo biên.
Mã nguồn tối giản, không phải giả mã.
import cv2

img = cv2.imread("camera.jpg")
gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)
blur = cv2.GaussianBlur(gray, (5, 5), 0)

# Gradient thô
gx = cv2.Sobel(blur, cv2.CV_32F, 1, 0, ksize=3)
gy = cv2.Sobel(blur, cv2.CV_32F, 0, 1, ksize=3)
mag = cv2.magnitude(gx, gy)

# Canny: làm mờ + NMS + hysteresis
edges = cv2.Canny(blur, threshold1=80, threshold2=170)

# Chồng biên lên ảnh gốc
overlay = img.copy()
overlay[edges > 0] = (0, 255, 0)
overlay = cv2.addWeighted(img, 0.45, overlay, 0.55, 0)
Điều chỉnh tham số.
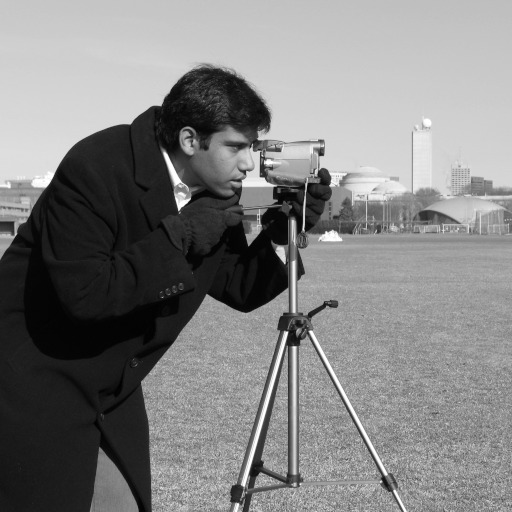
Chọn ảnh mẫu hoặc tải ảnh của bạn lên, chỉnh tham số, rồi chạy. Kết quả, các bước trung gian và nhật ký được cập nhật ngay tại đây.
$ bài thử chưa chạy
$ chọn ảnh và bấm “Chạy thử”
Dùng nó ở đâu?
Tiền xử lý cho Hough transform, contour và đo kích thước.
Phát hiện làn đường, mép bàn, khung cửa.
Nén ảnh và phân tích cấu trúc cảnh.